파이썬 (Python) _ 가을 학기 4주 차
안녕하세요! 이번 시간은 '움직이는 로봇팔'을 주제로 수업을 진행했습니다.
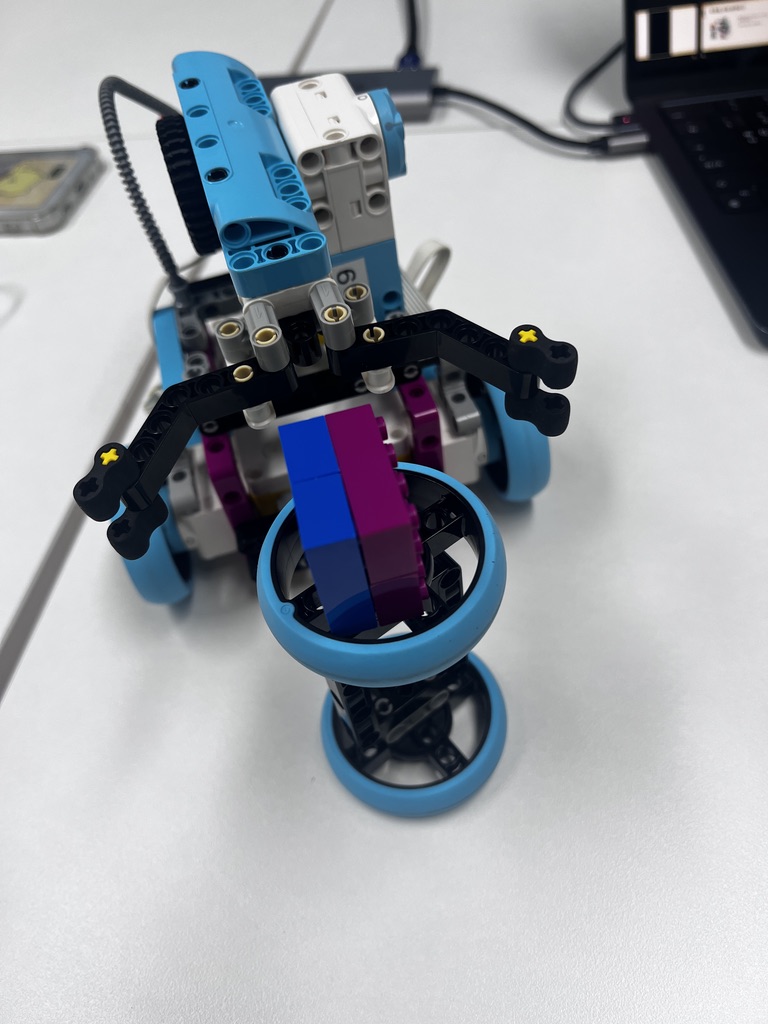
'움직이는 로봇팔' 모형을 살펴보면 큰 팔이 달려있는 로봇과 거치대, 그리고 블록으로 구성되어 있습니다. 로봇을 살펴보면 2개의 중형모터와 하나의 대형 모터로 구성되어 있습니다. 중형모터의 경우 각각 바퀴와 연결되어 있어 모터를 회전하게 되면 로봇을 움직일 수 있습니다. 대형 모터의 경우 회전을 통해 로봇팔을 열고 닫을 수 있어 블록을 들고 옮길 수 있습니다.
이후 코딩에서는 대형 모터를 회전시켜보며 집게를 열고 닫는 코드를 구현했습니다.
await motor.run_to_absolute_position(port.D,61,500,direction=motor.CLOCKWISE) # 집게 닫기 time.sleep_ms(2000) await motor.run_to_absolute_position(port.D,322,500,direction=motor.COUNTERCLOCKWISE) # 집게 열기
대형 모터와 연결된 로봇팔이 열리고 닫히기 위해 run_to_absolute_position 함수를 사용했습니다. 이때, 회전할 방향을 지정하는 direction 파라미터의 값을 살펴보면 집게를 닫을 때는 CLOCKWISE(시계방향)으로 모터를 회전하고 집게를 열 때는 COUNTERCLOCKWISE(반시계방향)으로 모터가 회전하여 움직이도록 코드를 작성해 봤습니다.
동영상은 블로그 원문에서 볼 수 있습니다.
동영상은 블로그 원문에서 볼 수 있습니다.
이렇게 이번 시간에는 모형을 완성하고 대형 모터를 사용해 블록을 들 수 있게 만들어 봤습니다. 다음 시간에는 3개의 모터를 모두 사용하여 블록을 옮 길 수 있게 만들어 보겠습니다~
#마곡역 코딩 학원 #신방화역코딩학원 #유아코딩 #공항초 #공진초 #코드페어 #송화초 #초딩코딩 #AI #대회 #마곡나루맛집 #신방화역학원 #코딩학원 #소프트웨어 #대회준비 #VR #올림피아드 #엔트리 #신방화역맛집 #신방화역카페 #라온lc #laonlc #엔트리 #coding #파이썬 #스크래치