목 2:00 스파이크 프라임22026.10.01
스파이크 프라임(Spike Prime)_ 가을학기 4주차
이번 시간에는 지난 수업에 이어 '적응형 속도 제어 2차시' 수업이 진행되었습니다
지난 프로그램에서는 앞 차와의 안전거리 유지가 관건이었다면,
오늘의 첫 미션에서는 변수와 상수의 개념을 이해하고 앞 차와의 간격이 가까워질수록 점차적으로 속도를 줄이도록 만들어보았습니다
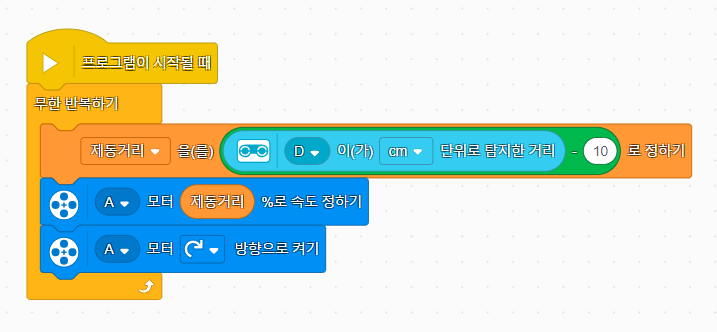
이때 자동차의 속도에는 변수를 활용하고 안전 거리에 들어오게 되면, 즉 앞 차와의 거리가 10cm에 위치하게 된다면 정지하도록 코드를 구성했습니다
동영상은 블로그 원문에서 볼 수 있습니다.
그리고 회전이 가능하도록 미디엄 모터와 컬러 센서를 추가하여 하드웨어를 확장했습니다
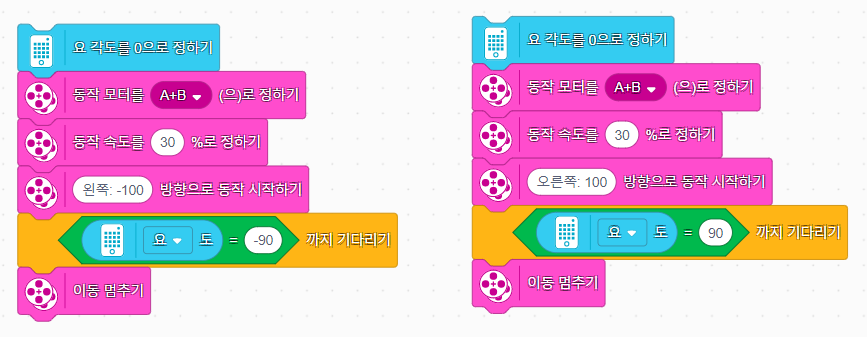
회전은 자이로 센서를 이용하여 피치/ 롤/ 요 중 요를 사용하여 코드를 구성해 보았습니다
요를 이용한 프로그램으로 길 통과하기 미션!
동영상은 블로그 원문에서 볼 수 있습니다.
다음 시간에는 컬러 센서로 로봇의 움직임을 제어할 수 있는 확장 코드 및 길을 따라갈 수 있도록 프로그램을 완성해 보겠습니다
그럼 다음 시간에 만나요~~~~
#마곡역코딩학원 #신방화역코딩학원 #유아코딩 #초등코딩 #AI #신방화역학원 #코딩학원 #소프트웨어 #라온lc #laonlc #스파이크프라임 #코딩교육 #마곡코딩학원 #강서구코딩학원 #스파이크에센셜 #로봇코딩 #융합과학전문학원 #방화동코딩학원 #스크래치코딩