스파이크 프라임(Spike Prime)_ 봄학기 12주차
이번 시간에는 '복싱 로봇'을 주제로 복싱 게임을 구현해보았습니다
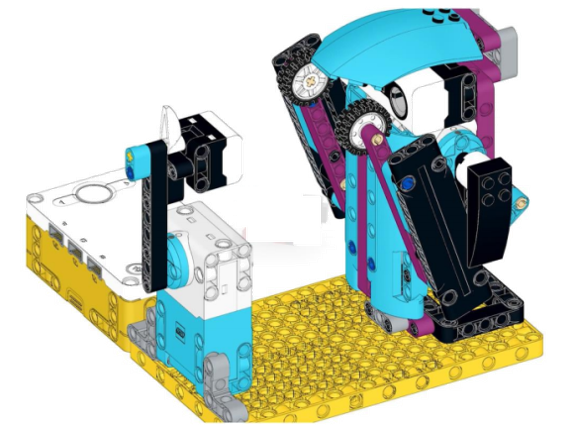
기본 하드웨어 모형을 살펴보면 라지 모터와 2개의 미디엄 모터, 거리 센서, 그리고 컬러 센서가 사용되어 있습니다
라지 모터의 경우 컬러 센서와 연결되어 있어 타킷(target)인 컬러 센서가 좌/우로 움직이게 됩니다
미디엄 모터는 복싱 로봇의 양팔에 부착되어 있어 모터의 회전에 따라 팔을 뻗는 펀치를 할 수 있게 되어 있습니다
이때, 타킷의 역할을 하는 컬러 센서가 복싱 로봇의 글러브 색상인 검정을 인식하도록 코드를 구성할 예정입니다
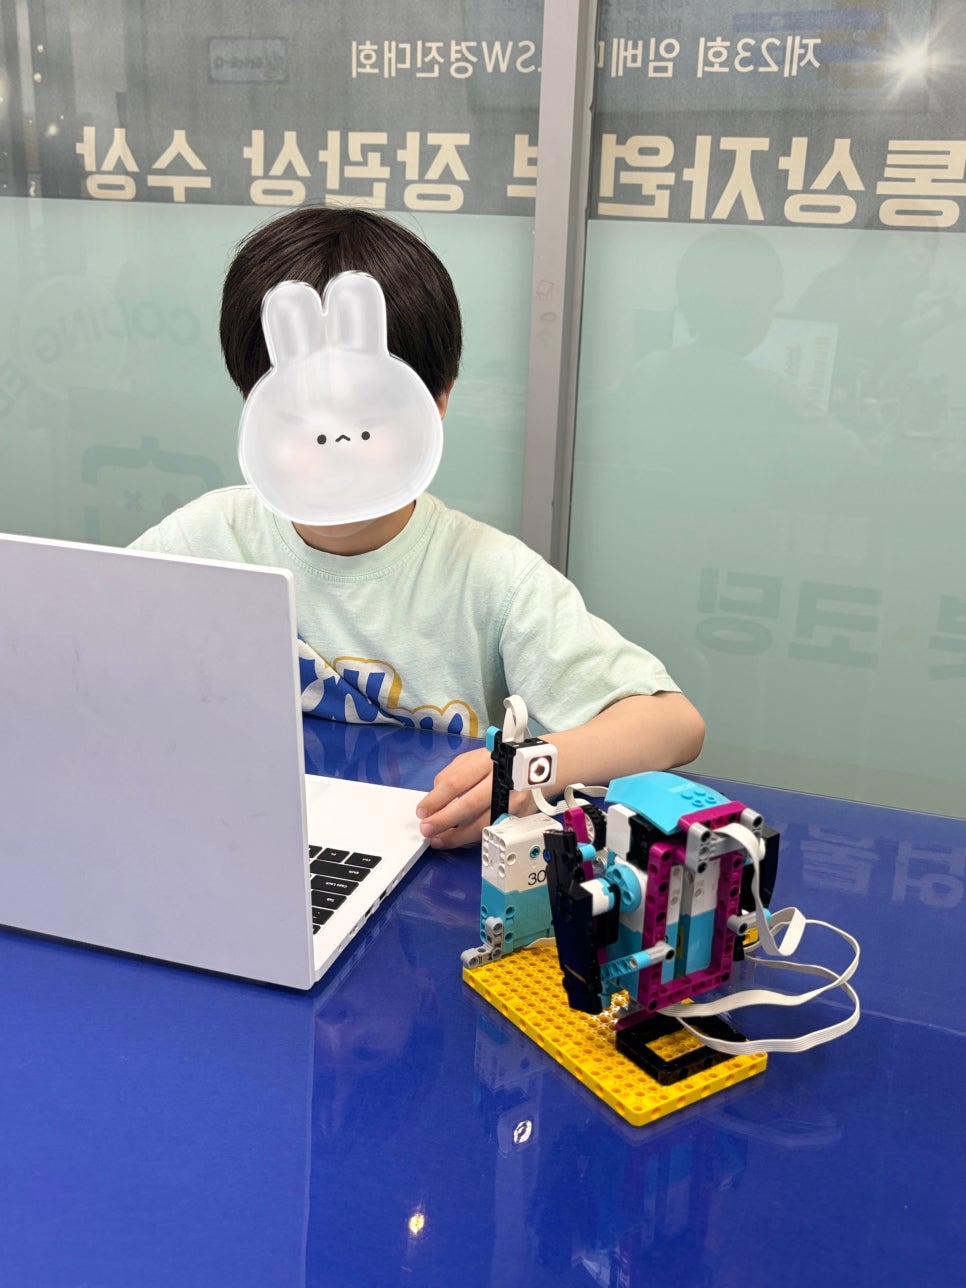
게임 라운드 시작 전 3초 카운트다운 프로그램을 만들고, '최단 경로' 블록을 사용하여 모터의 위치를 0으로 세팅했습니다
그리고 타킷이 좌/우로 움직일 수 있도록 라지 모터의 회전 범위를 지정하여 프로그래밍 해보았습니다
동영상은 블로그 원문에서 볼 수 있습니다.
다음은 복싱 로봇의 펀치! 먼저 팔을 뻗었을 때 모터의 회전 값을 확인한 후,
'허브'의 버튼을 활용하여 왼쪽 버튼을 누르면 왼팔이 펀치, 오른쪽 버튼을 누르면 오른팔이 펀치를 할 수 있도록 코드를 구성했습니다
동영상은 블로그 원문에서 볼 수 있습니다.
마지막으로 복싱 로봇의 글러브가 컬러 센서, 즉 타깃을 몇 번 명중하였는지 나타내는 코드를 추가해보았습니다
동영상은 블로그 원문에서 볼 수 있습니다.
인식될 때마다 '변수' 값이 1만큼씩 증가되고, 증가된 변수 값이 라이트 매트릭스에 출력될 수 있도록 만들었습니다
더불어 '타이머' 블록을 활용하여 지정한 초가 경과하게 되면 게임 라운드가 종료되도록 최종 코드를 완성하였습니다
이제 본격적으로 복싱 경기 시작!
동영상은 블로그 원문에서 볼 수 있습니다.
다음 시간에는 여름 학기 수업으로 돌아오겠습니다~~~~
#마곡역코딩학원 #신방화역코딩학원 #유아코딩 #초등코딩 #AI #신방화역학원 #코딩학원 #소프트웨어 #라온lc #laonlc #스파이크프라임 #코딩교육 #마곡코딩학원 #강서구코딩학원 #스파이크에센셜 #로봇코딩 #융합과학전문학원 #방화동코딩학원 #스크래치코딩