금 4:00 스파이크 프라임12025.02.07
스파이크 프라임(Spike Prime)_ 겨울학기 8주차
![[마곡코딩] 스파이크 프라임 1월 24일 금요일 4시 수업_원격수술3 사진 1](/blog/223751372208/001.gif)
안녕하세요:)
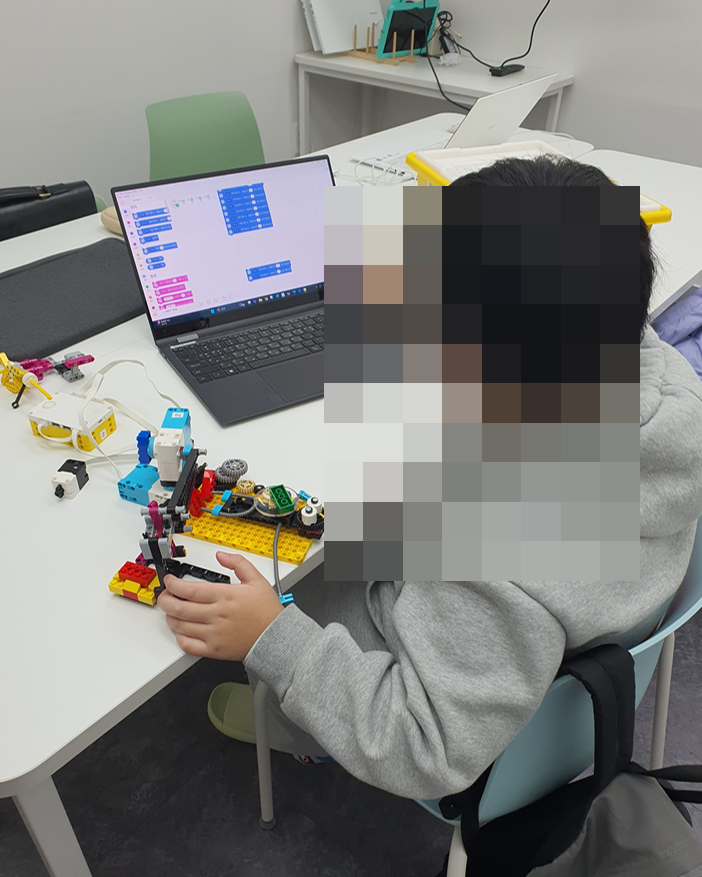
이번 수업에서는 지난 수업때 진행했던 미션을 이어서 계속 진행했습니다!
![[마곡코딩] 스파이크 프라임 1월 24일 금요일 4시 수업_원격수술3 사진 2](/blog/223751372208/002.png)
![[마곡코딩] 스파이크 프라임 1월 24일 금요일 4시 수업_원격수술3 사진 3](/blog/223751372208/003.png)
![[마곡코딩] 스파이크 프라임 1월 24일 금요일 4시 수업_원격수술3 사진 4](/blog/223751372208/004.gif)
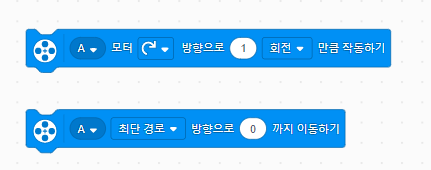
원하는 위치로 모터를 작동시키기 위해서
지난 시간에 사용했던
![[마곡코딩] 스파이크 프라임 1월 24일 금요일 4시 수업_원격수술3 사진 5](/blog/223751372208/005.png)
모터 블럭들은 정확한 위치에 가져다 두기가 까다로울 수 있습니다!
그래서 이번에는 최단경로 블럭을 사용했습니다!
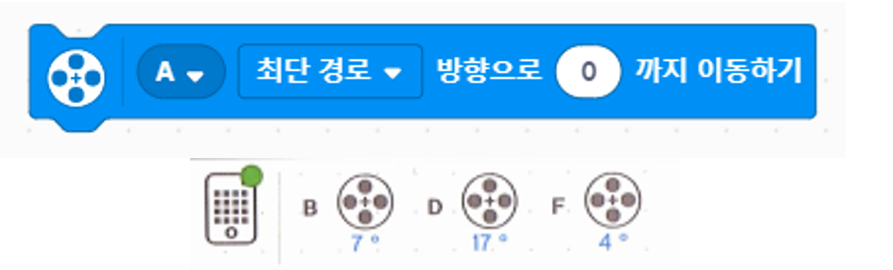
![[마곡코딩] 스파이크 프라임 1월 24일 금요일 4시 수업_원격수술3 사진 6](/blog/223751372208/006.png)
작동 순서는
1) 프로그램이 시작되면 초기화 위치로 갈 수 있도록 하기 2) 브리키의 아픈 심장(파란 블럭)을 집어 올리기 3) 아픈 심장을 검은 프레임으로 옮겨 놓기 4) 테이블에 있는 새 심장(빨간 블럭) 집어 올리기 5) 새 심장을 브리키 가슴에 올려두기
![[마곡코딩] 스파이크 프라임 1월 24일 금요일 4시 수업_원격수술3 사진 7](/blog/223751372208/007.png)
오늘 수업은 여기까지였습니다!
다음 시간에는 허브와 힘센서를 사용해서 좀더 원격수술하는 느낌이 나도록 코딩해보겠습니다:)
![[마곡코딩] 스파이크 프라임 1월 24일 금요일 4시 수업_원격수술3 사진 8](/blog/223751372208/008.png)