스파이크프라임 (Spike Prime)_ 가을 학기 4주차
안녕하세요! 오늘은 아이들과 함께 첨단 운전자 보조 시스템(ADAS)의 핵심인 '적응형 속도 제어(Adaptive Cruise Control, ACC)' 기술을 다루어 보았습니다. 적응형 속도 제어(ACC)의 공학적 원리 ACC는 차량 전방에 설치된 거리 센서(초음파/레이더)를 통해 앞차와의 거리를 실시간으로 감지하고, 차간 거리 및 상대 속도 변화에 따라 주행 속도를 동적으로 조절하는 기술입니다.
감지(Sensing): 초음파 거리 센서를 이용해 전방 장애물 및 차량과의 거리를 지속적으로 측정합니다. 판단(Decision Making): 안전 거리를 기준으로 [비교 연산]을 수행하여, 차량의 상태를 가속·감속·정지로 판단합니다. 제어(Control): 판단 결과를 모터에 전달하여 차간 거리가 가까워지면 즉시 뒤로 물러나거나 정지하고, 멀어지면 선제적으로 서행하며 거리를 유지합니다.
주요 수업 내용 및 미션 진행 ACC 메커니즘 및 센서 탐구: 단순 정속 주행(Cruise Control)과 ACC의 차이를 이해하고, 거리 센서 데이터를 제어 루프에 반영하는 프로세스를 학습했습니다.
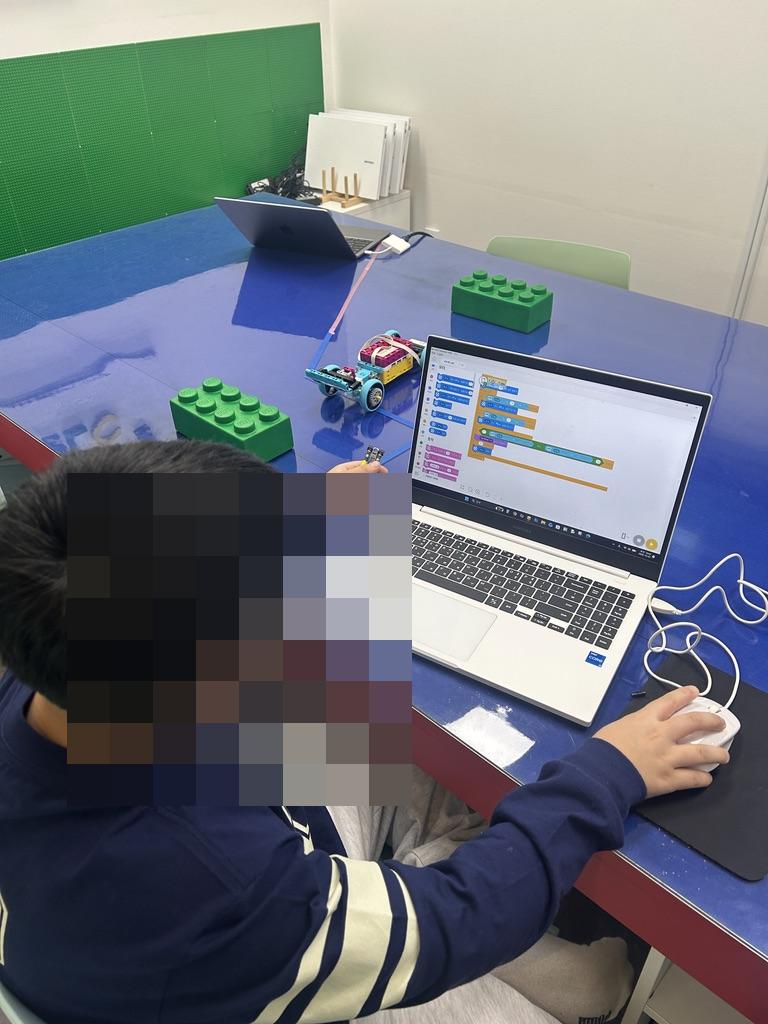
스마트 모빌리티 로봇 조립: 초음파 센서와 추진 모터가 탑재된 스마트 차량 프레임을 완성했습니다. [미션 1] 차간 거리 유지 알고리즘 구현 조건문 블록을 활용하여 센서 측정값에 따라 '가까워지면 후진, 멀어지면 전진, 적정 거리 시 멈춤' 동작을 실행하는 기초 제어 알고리즘을 작성했습니다.
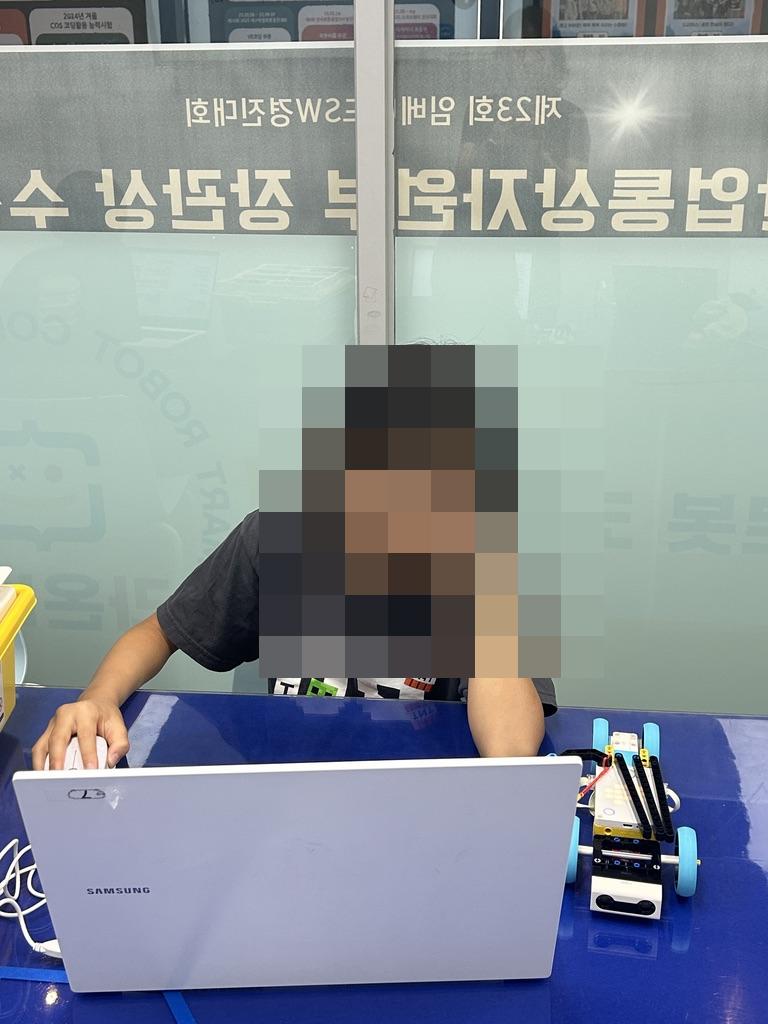
동영상은 블로그 원문에서 볼 수 있습니다.
#자율주행코딩 #적응형속도제어 #ACC #ADAS #레고에듀케이션 #초등로봇코딩 #마이블록 #거리센서제어 #알고리즘수업