스파이크 프라임(Spike Prime)_ 가을 학기 5주 차
이번 시간은 '윗몸 일으키기'를 주제로, for 문을 활용한 코딩을 진행해 봤습니다.
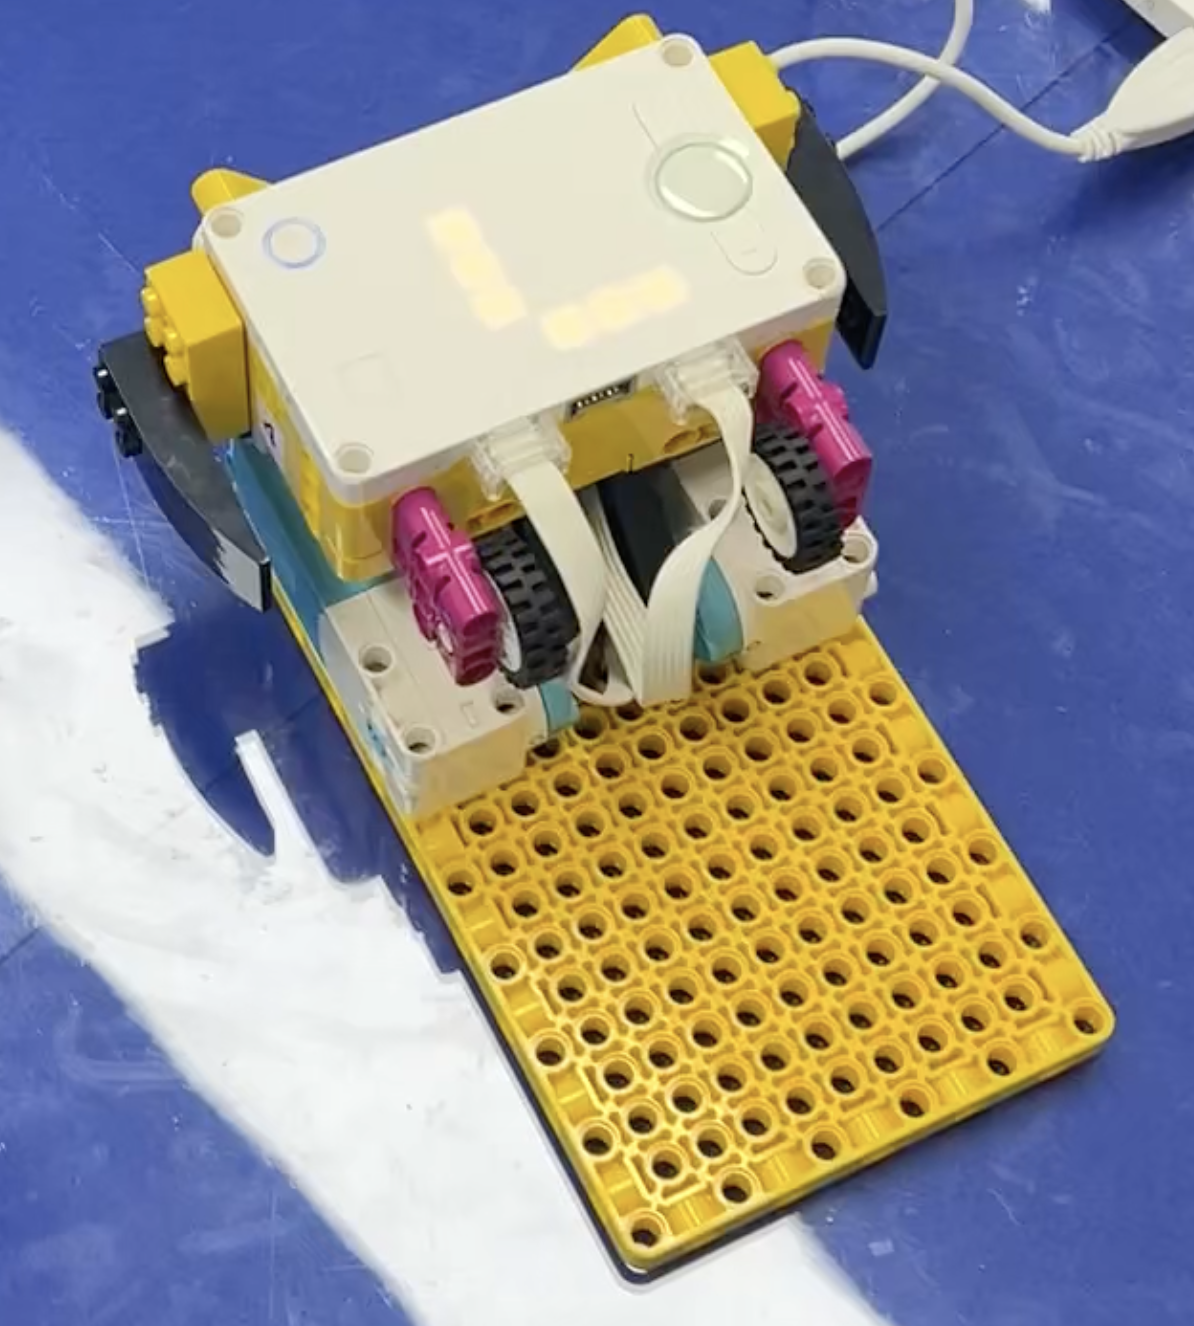
모형을 살펴보면 두 개의 중형 모터가 사용되었으며 모터의 회전을 통해 로봇이 윗몸 일으키기를 할 수 있습니다.
from hub import light_matrix,port import runloop,motor,time async def main(): motor.run_for_degrees(port.A,90,215) motor.run_for_degrees(port.E,90,-215) runloop.run(main())
첫 미션에서는 motor 모듈의 run_for_degrees( ) 메서드를 사용하여 두 개의 중형모터가 동시에 회전하여 상체를 숙일 수 있도록 만들 수 있었습니다.
from hub import light_matrix,port import runloop,motor,time async def main(): motor.run_for_degrees(port.A,90,215) motor.run_for_degrees(port.E,90,-215) time.sleep_ms(1000) motor.run_for_degrees(port.A,-90,215) motor.run_for_degrees(port.E,90,215) runloop.run(main())
다음으로는 time 모듈의 sleep_ms( ) 메서드와 motor 모듈의 run_for_degrees( ) 메서드를 사용하여 로봇이 윗몸일으키기를 1회 하도록 만들었습니다. 이때, A 모터와 E 모터의 회전 방향을 내려올 때의 반대 방향으로 설정하기 위해 모터의 회전 각도 / 속도 중 하나의 값의 부호를 마이너스(-)로 설정하여 상체를 일으킬 수 있도록 만들었습니다.
from hub import light_matrix,port import runloop,motor,time async def main(): await light_matrix.write("run_for_degrees 45") for i in range(0,45): motor.run_for_degrees(port.A,90,215) motor.run_for_degrees(port.E,90,-215) time.sleep_ms(1000) motor.run_for_degrees(port.A,-90,215) motor.run_for_degrees(port.E,90,215) light_matrix.write(str(i+1)) time.sleep_ms(1000) runloop.run(main())
윗몸 일으키기 1회를 진행하는 코드를 완성한 후, for 문을 사용하여 원하는 횟수만큼 로봇이 윗몸일으키기를 할 수 있도록 코딩했습니다. 위 예시에서는 for i in range(0, 45)이므로 45회만큼 윗몸 일으키기를 하겠다는 것을 알 수 있었습니다. 이렇게 이번 시간에는 for 문을 사용하여 윗몸 일으키기를 하는 로봇을 완성해 봤습니다.
동영상은 블로그 원문에서 볼 수 있습니다.
동영상은 블로그 원문에서 볼 수 있습니다.
다음 시간에는 새로운 모형으로 수업을 진행해 보도록 하겠습니다~
#마곡역코딩학원 #신방화역코딩학원 #유아코딩 #공항초 #공진초 #코드페어 #송화초 #초딩코딩 #AI #대회 #마곡나루맛집 #신방화역학원 #코딩학원 #소프트웨어 #대회준비 #VR #올림피아드 #엔트리 #신방화역맛집 #신방화역카페 #라온lc #laonlc #엔트리 #coding #파이썬 #스크래치