[파이썬 로봇 코딩]가을학기 2주차 브레이크 댄서(Breaker Dancer)
오늘은 우리 아이들과 함께 레고 스파이크 프라임(SPIKE Prime)을 활용해 ' 브레이크 댄서(Breaker Dancer)' 로봇을 만들고, 블록코딩부터 파이썬(Python) 실무 프로그래밍까지 확장해 보는 알찬 수업을 진행했습니다. 단순히 로봇을 조립하고 움직이는 것에 그치지 않고, 로봇 제어의 핵심 알고리즘과 파이썬 코딩의 실전 응용을 함께 배운 오늘 수업 현장을 소개해 드립니다.
1. 블록코딩으로 익히는 최단경로 알고리즘 먼저 스파이크 프라임 블록코딩 환경에서 브레이크 댄서 로봇의 모터를 제어해 보았습니다. 최단경로(Shortest Path) 모터 제어: 모터가 지정된 위치(0도, 90도, 180도, 270도 등)로 이동할 때, 시계 방향이나 반시계 방향 중 가장 가까운 회전 경로를 스스로 판단하여 빠르고 효율적으로 움직이도록 로직을 구성했습니다. 알고리즘의 이해: 관념적인 위치 제어 개념을 블록코딩을 통해 시각적으로 확인하며 로봇 제어의 기초 원리를 직관적으로 습득했습니다.
2. 파이썬(Python) 텍스트 코딩으로의 확장 블록코딩으로 익힌 제어 흐름을 바탕으로, 실제 프로그래밍 언어인 파이썬 코드로 전환하는 작업을 진행했습니다. 절대 위치 제어 함수 활용: run_to_absolute_position() 함수와 direction=motor.SHORTEST_PATH 옵션을 직접 작성해 보며, 파이썬을 통한 모터의 정밀 제어 방식을 익혔습니다. 비동기 처리(Async/Await): 모터 동작과 소리 출력이 동시에 자연스럽게 이어지도록 비동기 구조를 다루며 텍스트 기반 코딩의 깊이를 더했습니다.
3. 소리와 음악을 더한 융합 프로그래밍 브레이크 댄서라는 이름에 걸맞게, 로봇의 움직임에 다채로운 사운드 요소를 융합했습니다. Beep 사운드 출력: 기본 비프음 주파수(Hz)와 재생 시간을 설정하여 도-레-미 음계 및 비트를 생성했습니다. 음악 및 효과음(App Sound) 추가: 모터가 최단경로로 정교하게 댄스 동작을 수행하는 동안, 배경 음악과 효과음이 함께 재생되도록 구현하여 아이들이 코딩의 결과를 완성도 높게 체감할 수 있도록 했습니다.
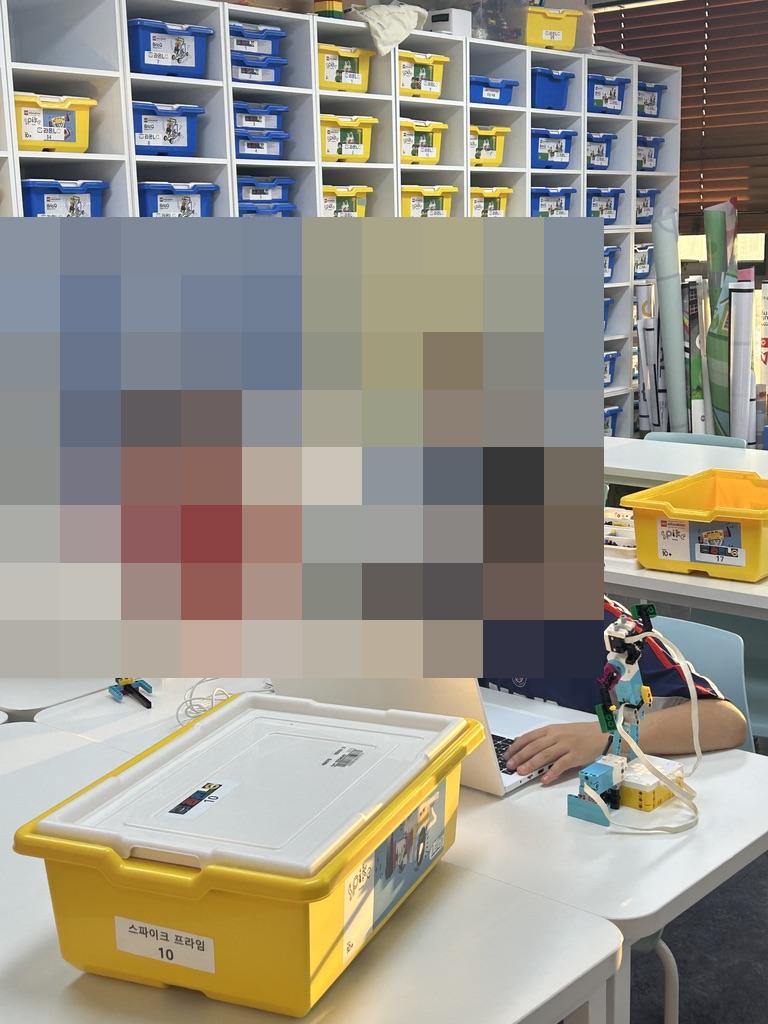
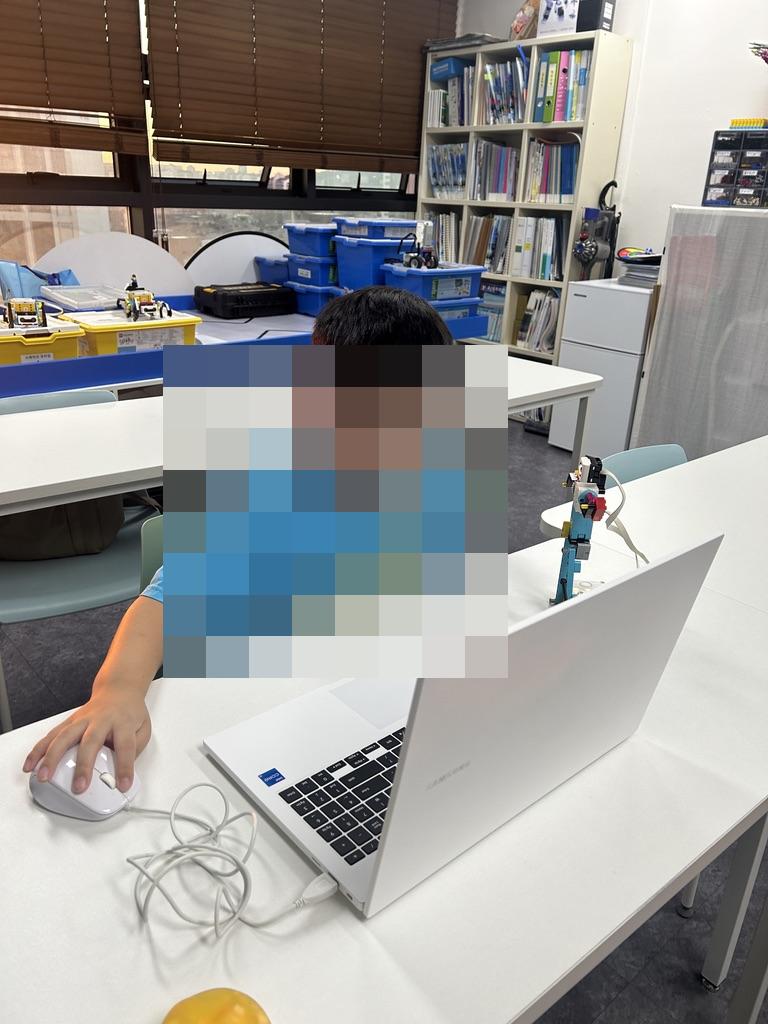
동영상은 블로그 원문에서 볼 수 있습니다.
#라온LC학원 #라온LC마곡점 #마곡코딩학원 #신방화역코딩학원 #강서구코딩학원 #마곡로봇코딩 #파이썬 #파이썬코딩 #스파이크프라임 #로봇코딩 #파이썬조건문 #레고코딩 #if문 #조건문 #가위바위보로봇 #음료수자판기코딩 #놀이공원입장료계산 #초등파이썬 #중등파이썬