[스파이크 프라임(SPIKE Prime)] 봄학기 9주차
메시지 블록으로 제어하는 '스마트 스캐너' 시스템 이번 수업에서는 로봇이 정보를 읽어들이는 가장 기초적인 단계인 '스캐너(Scanner)'를 직접 조립하고, 효율적인 소프트웨어 제어를 위해 [메시지 신호(Broadcast)] 기능을 마스터하는 시간을 가졌습니다. 단순히 모터를 움직이는 것을 넘어, 복잡한 시스템을 '스캔'과 '리셋'이라는 명확한 이벤트로 관리하는 법을 배운 유익한 시간이었습니다.
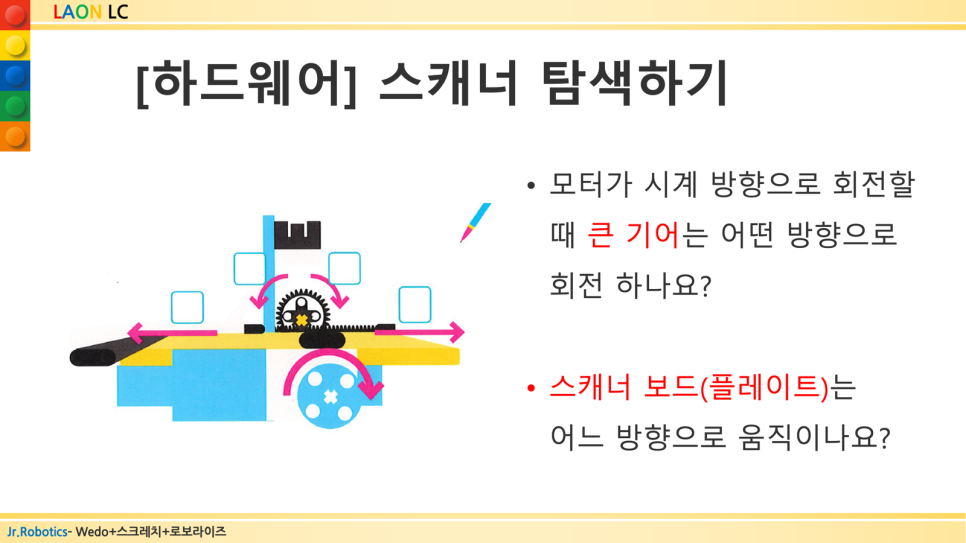
⚙️ 하드웨어 탐색: 기어 메커니즘의 이해 로봇이 부드럽게 스캔 동작을 수행하기 위해서는 물리적인 기어의 움직임을 이해하는 것이 우선입니다. 우리 친구들은 하드웨어를 탐색하며 다음의 원리를 직접 찾아냈습니다. 기어의 회전 방향: 모터가 시계 방향으로 회전할 때, 연결된 큰 기어가 맞물려 돌아가며 힘의 방향을 전달합니다. 직선 운동으로의 변환: 기어의 회전 운동은 랙 기어(스캐너 플레이트)를 통해 좌우 직선 운동으로 변환됩니다. 아이들은 이 과정에서 회전 에너지가 어떻게 위치 에너지와 운동 에너지로 바뀌는지 관찰했습니다.
💻 핵심 코딩 로직: 메시지 블록을 활용한 시스템 제어 이번 수업의 핵심은 '이벤트 기반 프로그래밍(Event-Driven Programming)'입니다. 신호 보내기와 신호를 받았을 때 블록을 사용하여 하드웨어를 제어하는 체계적인 로직을 설계했습니다.
1. 스캔(Scan) 프로세스: 데이터 수집의 시작 트리거: 허브의 오른쪽 버튼을 누르면 '스캔' 신호를 보냅니다. 동작 로직: '스캔' 신호를 받은 로봇은 모터의 속도를 설정하고, 정해진 회전수(5.5회전)만큼 시계 방향으로 움직이며 플레이트를 이동시킵니다. 이를 통해 센서가 브릭의 정보를 순차적으로 읽어들일 수 있는 환경을 만듭니다.
2. 리셋(Reset) 프로세스: 시스템의 초기화 트리거: 허브의 왼쪽 버튼을 누르면 '리셋' 신호를 보냅니다.
동작 로직: '리셋' 신호를 받은 로봇은 모터를 반시계 방향으로 회전시켜, 멀어졌던 플레이트를 다시 원래의 시작 위치로 정확하게 복귀시킵니다.
💡 이번 수업의 교육적 효과 모듈화 프로그래밍: 기능을 '스캔'과 '리셋'으로 분리하여 코딩함으로써, 전체 프로그램의 가독성을 높이고 오류를 쉽게 수정하는(디버깅) 능력을 길렀습니다. 물리 구조와 코딩의 연동: 기어의 회전 방향과 모터의 프로그래밍 방향을 일치시키는 과정을 통해 공간 지각 능력과 논리적 사고력을 동시에 향상시켰습니다. 메시지 블록의 활용: 서로 다른 오브젝트나 루틴 간에 신호를 주고받는 원리를 이해하며, 향후 더 복잡한 멀티태스킹 로봇을 제어할 수 있는 기반을 마련했습니다.
스캔 시스템을 통해 로봇이 세상을 '인식'하는 기초를 다진 우리 친구들! 다음 시간에는 이 스캔 데이터를 어떻게 리스트에 담아 활용할지 더 깊이 있는 탐구를 이어가겠습니다. 감사합니다.
동영상은 블로그 원문에서 볼 수 있습니다.
#마곡역코딩학원 #신방화역코딩학원 #유아코딩 #공항초 #공진초 #코드페어 #송화초 #초딩코딩 #AI #대회 #마곡나루맛집 #신방화역학원 #코딩학원 #소프트웨어 #대회준비 #VR #올림피아드 #엔트리 #신방화역맛집 #신방화역카페 #라온lc #laonlc #엔트리 #coding #파이썬