VR 코딩 _10주 차
안녕하세요~ 이번 시간에는 '자율주행 자동차'를 주제로 트랙을 따라 움직이는 자동차를 구현해 봤습니다.
본격적인 자율주행 자동차를 구현하기 전, 자동차가 달릴 수 있는 레이싱 트랙을 만들어 봤습니다.
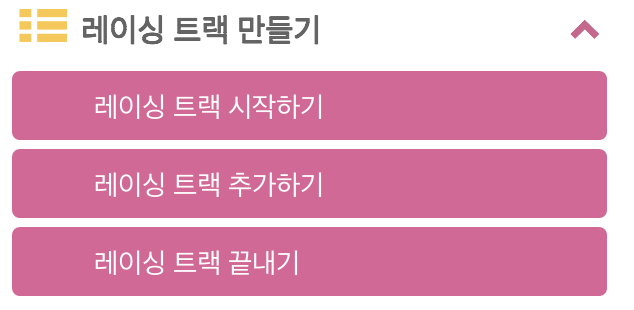
이번 시간에 트랙을 만드는 방식은 저번과 다르게 '레이싱 트랙 만들기' 블록을 사용했습니다.
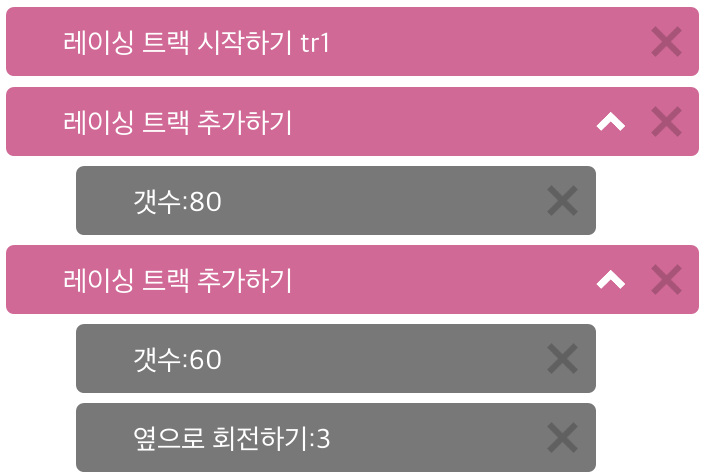
레이싱 트랙 블록 활용 예시
'레이싱 트랙 시작하기' 명령어를 통해 트랙의 이름을 설정한 후, 원하는 만큼 '레이싱 트랙 추가하기' 명령어를 사용해 트랙을 배치한 후, 레이싱 트랙 끝내기를 통해 트랙 배치를 끝낼 수 있습니다.
이러한 방식은 지난 '롤러코스터 만들기' 블록 사용 방식과 동일한 방식으로, 원하는 코스를 만들기 위해서는 많은 시행착오가 필요한 방식입니다.
이렇게 트랙을 완성한 후, 자율주행 자동차를 구현했습니다. 오늘 구현할 방식은 정규 수업인 '라인 로봇' 수업에서도 활용했던 방식으로, 2개의 센서를 활용해 트랙을 따라 움직이게 만들었습니다.
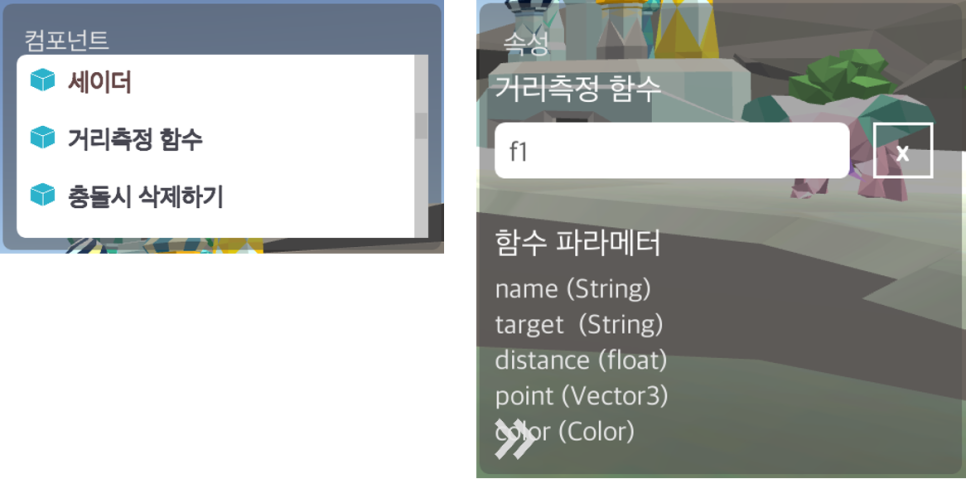
오브젝트에는 '거리측정 함수'라는 이름의 컴포넌트가 존재합니다. 해당 컴포넌트는 여러 가지의 기능이 있는 센서 모듈로 해당 컴포넌트를 통해 총 5개의 파라미터를 활용할 수 있습니다.
name : 거리 측정하는 개체의 이름 target: 거리 센서가 감지한 개체 distance : 감지한 거리 point : 레이지가 감지한 개체의 위치 color : 레이저가 감지한 개체의 색상값
이번 수업에서 중요한 파라미터는 color로, 해당 파라미터를 통해 거리 센서가 보고 있는 개체의 RGB 값을 활용했습니다.
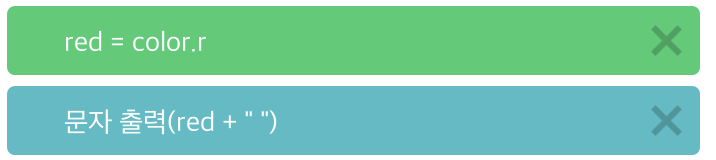
수식 명령어를 통해 red라는 변수에 color.r 값을 저장했습니다. 이는 거리 센서가 보고 있는 개체의 R(Red) 값을 red에 저장한 것입니다.
이를 활용해 거리 센서가 트랙을 바라보고 있다고 판단하면 직진, 거리 센서가 트랙을 벗어났다고 판단되면 회전을 하여 트랙 안으로 돌아올 수 있게 구현해봤습니다.
이 외에도 트랙 위에 장애물을 배치하여 거리 센서를 통해 장애물이 감지되면 '로봇카 공 발사하기' 명령어를 통해 공을 발사해 장애물을 치울 수 있도록 만들었습니다.
동영상은 블로그 원문에서 볼 수 있습니다.
이렇게 이번 시간에는 VRCoding을 통한 자율주행 자동차를 구현했습니다. 다음 시간에는 새로운 주제로 수업을 진행하겠습니다~
#마곡역 코딩 학원 #신방화 역 코딩 학원 #유아 코딩 #공항초 #공진초 #코드페어 #송화초 #초딩코딩 #AI #대회 #마곡나루맛집 #신방화역학원 #코딩학원 #소프트웨어 #대회준비 #VR #올림피아드 #엔트리 #신방화역맛집 #신방화역카페 #라온lc #laonlc #엔트리 #coding #파이썬 #VR코딩#VRCoding#VR#메타버스